Conference on Robot Learning (CoRL), 2026
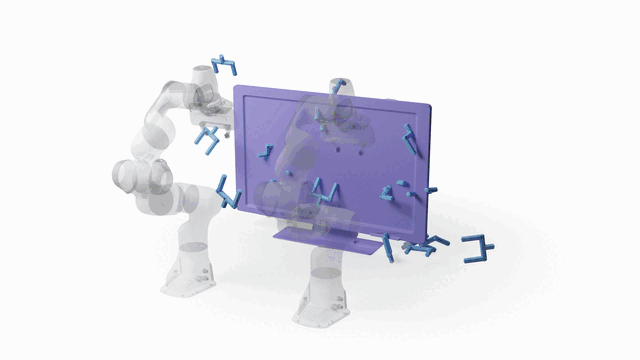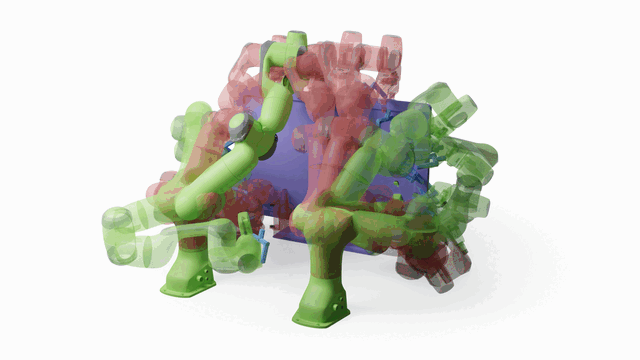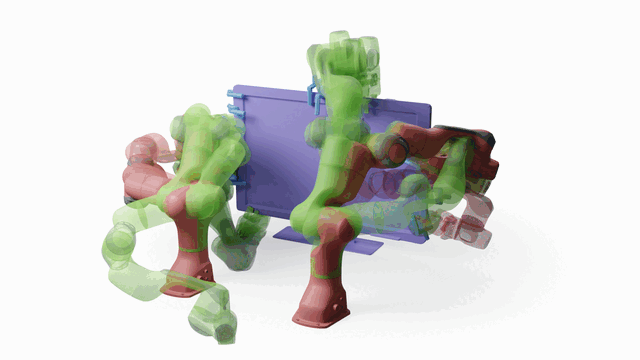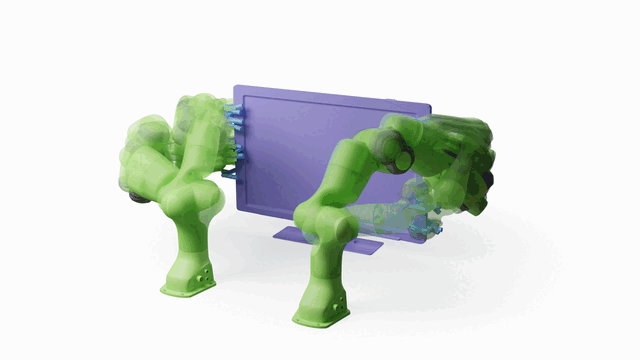
Dual-arm grasp generation on single-view point clouds, using hierarchical occupancy networks to reason about hidden local geometry.
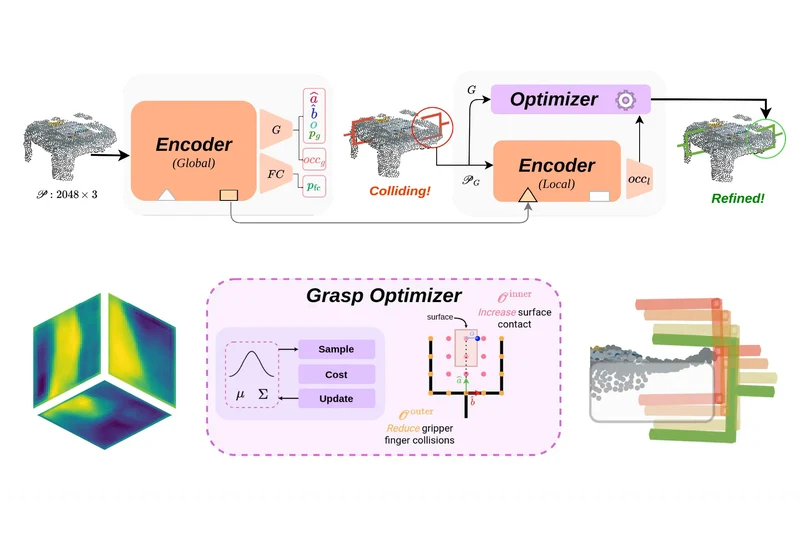
Dual-arm robotic grasping is essential for manipulating large, heavy, and geometrically complex objects that cannot be reliably handled using a single manipulator. These large objects often contain only sparse graspable regions determined by local geometric properties such as thickness, edge structure, and gripper clearance. Prior bimanual grasping methods assume access to a full point cloud of the object which inherently contains this geometric information, but may not be accessible in real scenarios. This work proposes PartialBiGrasp, a dual-arm grasp generation framework that operates directly on partial point cloud observations. Our model learns geometric features implicitly through convolutional occupancy networks, enabling local reasoning about graspability, collision-free contact regions, and object thickness. We leverage this understanding to generate force-closure compliant grasp pairs, which are further refined using a sampling-based optimization to correct for ambiguity caused by incomplete geometry. We evaluate our approach using analytical force-closure metrics, large-scale simulation experiments, and real-world robot evaluations on noisy partial point clouds of novel objects, demonstrating robust and physically stable dual-arm grasp generation.
 Preprint, 2026 (Under review at ICRA 2027)Embodiment-aware inference-time steering of frozen grasp diffusion models.
 IEEE International Conference on Robotics and Automation (ICRA), 2026End-to-end diffusion that directly generates dual-arm grasp pairs given a point cloud.